Введение
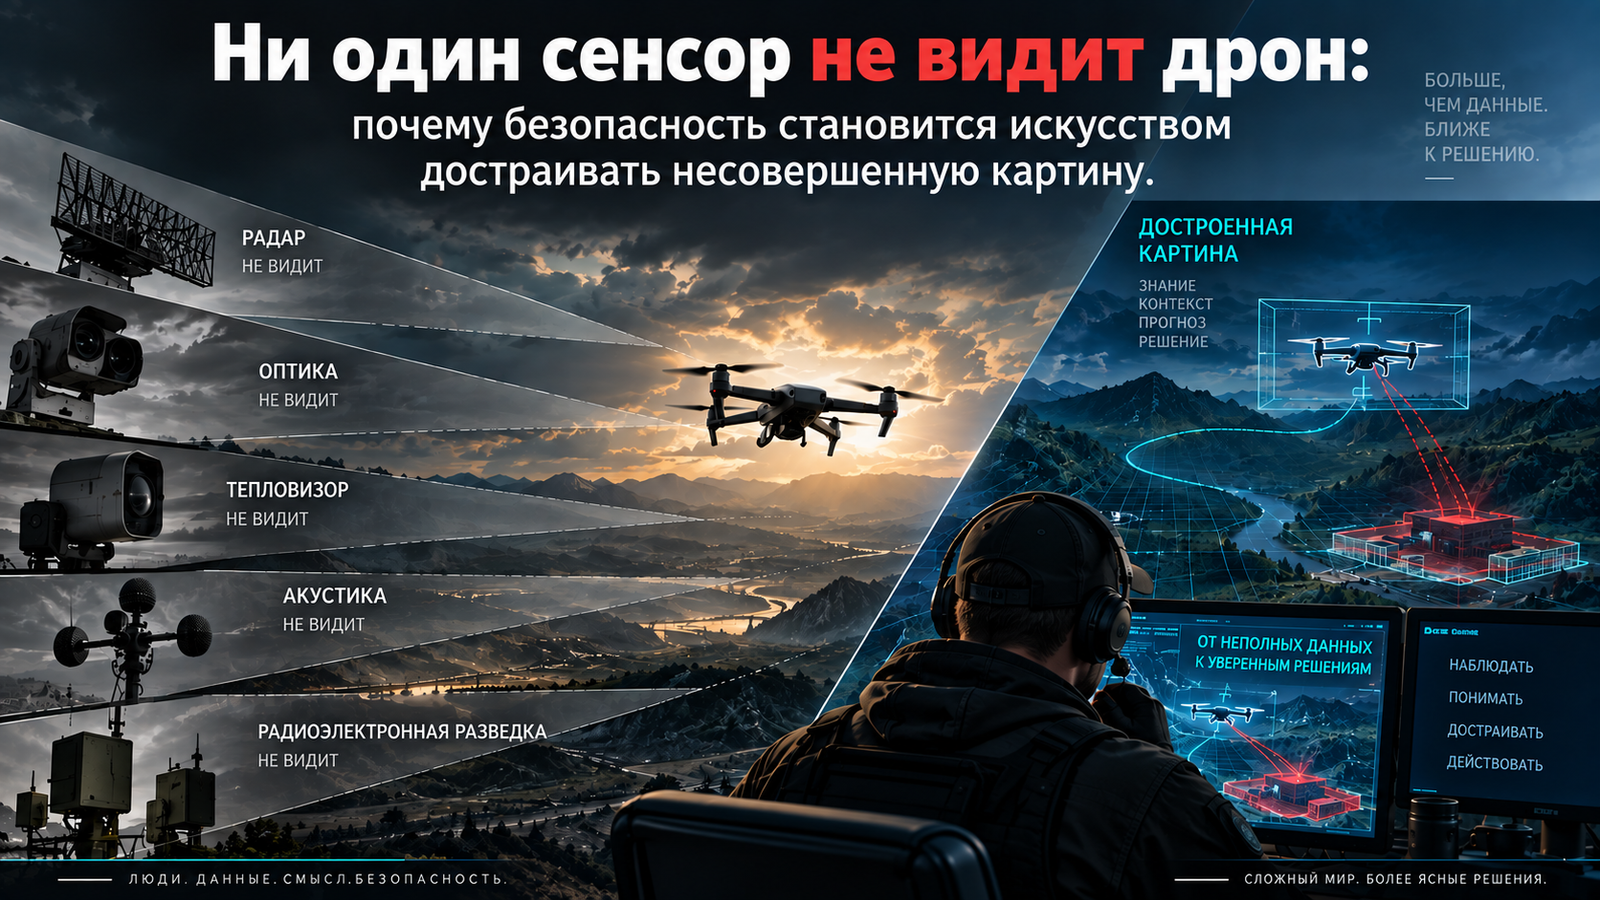
18 августа 2026 года XVIII воздушно-десантный корпус армии США сообщил о серии испытаний средств противодействия беспилотным летательным аппаратам (counter-UAS), которые прошли 11–13 августа в Фейетвилле (Северная Каролина) в рамках конференции по интеграции и планированию таких средств перед сентябрьским учением Scarlet Dragon. В испытаниях участвовали более пятидесяти компаний — производители сенсоров, разработчики средств управления и связи, а также создатели систем построения общей оперативной картины. Наибольший интерес здесь представляет не состав участников, а сама постановка задачи: военные искали не единственный универсальный сенсор, способный решить проблему целиком, а стремились понять, какую часть воздушной картины даёт каждое отдельное средство и каким образом эти разнородные фрагменты могут дополнять друг друга.
Такая постановка позволяет поставить вопрос значительно более широкий, чем выбор оборудования для защиты объекта. Проблема современных систем наблюдения уже не сводится к тому, чтобы обнаружить объект, поскольку не менее важно определить, что система действительно знает, чего ей не хватает, какое из неизвестных критично для принятия решения и какое следующее наблюдение способно в наибольшей степени уменьшить именно эту критическую неопределённость.
Именно на этом уровне возникает потребность в инструменте, который мы называем Матрицей достройки ситуационной картины.
1. Ни один сенсор не видит объект целиком
Один и тот же объект существует для различных средств наблюдения по-разному, поскольку каждое из них воспринимает его через собственный физический принцип. Для одного прибора дрон является движущейся физической целью, для другого — электромагнитным событием, для третьего — оптическим образом, для четвёртого — акустическим следом, тогда как для вычислительной системы он представляет собой последовательность координат, скоростей, изменений и вероятностей.
Из этого следует, что сенсор регистрирует не объект как таковой, а лишь тот его след, который доступен конкретному способу наблюдения. Поэтому неполнота картины, которую выдаёт любой прибор, является не случайным дефектом, подлежащим устранению в следующей модели, а естественным свойством самого наблюдения: каждый сенсор, показывая одну сторону объекта, неизбежно скрывает остальные.
2. От лучшего сенсора к лучшему построению системы
Классическая инженерная логика строилась вокруг совершенствования отдельного устройства, от которого ожидали большей дальности, более высокой чувствительности, лучшего разрешения, меньшего числа ложных срабатываний и более быстрой обработки сигнала. Однако сложная среда, в которой действует система защиты, непрерывно меняет условия наблюдения, поскольку от случая к случаю различаются размер и высота объекта, его скорость и манёвренность, характер управления, фон, погода, рельеф, электромагнитная обстановка и количество одновременно присутствующих целей.
Поскольку ни один физический принцип не может оставаться одинаково эффективным при всех сочетаниях этих условий, каждый прибор неизбежно оказывается сильным в одних ситуациях и слабым в других. Отсюда вытекает принципиальный переход, который определяет развитие отрасли: качество системы определяется уже не только качеством отдельных сенсоров, но и тем, насколько разумно организовано соединение их ограниченных возможностей.
3. Почему одного объединения данных недостаточно
Объединение данных от нескольких источников (sensor fusion) решает важную задачу, однако его возможности ограничены тем, что система, которая умеет лишь сводить воедино уже поступившие сведения, остаётся пассивной и знает только то, что ей удалось получить. Следующий уровень развития требует постановки иного вопроса, а именно — каких данных системе не хватает в данный момент.
В этом и состоит принципиальное различие двух подходов. Обычная система спрашивает, что ей сообщили сенсоры, тогда как система достройки должна спрашивать, какого знания недостаёт для принятия необходимого решения. Тем самым задача перестаёт быть задачей максимального накопления информации и превращается в задачу управления дефицитом знания.
4. Центральный объект — не сенсор, а дефицит знания
В предлагаемой модели исходной единицей анализа становится не прибор и даже не отдельное наблюдение, а дефицит ситуационного знания относительно конкретного решения. Для любого решения существует некоторое минимально необходимое состояние знания, тогда как текущая система наблюдения обеспечивает лишь часть этого состояния, и потому между требуемым и фактически имеющимся знанием всегда возникает разрыв, который Матрица достройки должна обнаруживать и измерять.
Вследствие этого меняется сама логика работы системы. Вместо привычной последовательности «сенсоры → данные → объединение → решение» возникает последовательность «решение → необходимое знание → имеющееся знание → критический дефицит → достройка → решение», в которой отправной точкой служит не поток сигналов, а то действие, ради которого наблюдение вообще ведётся.
5. Матрица достройки ситуационной картины
Матрица должна описывать не только данные, которыми располагает система, но и состояние её знания о ситуации, то есть степень достоверности каждого элемента картины, его источник, наличие противоречий и значение оставшихся пробелов для принятия решения. Применительно к задаче противодействия беспилотнику такая матрица включает семь элементов.
Наличие объекта. Система зафиксировала аномалию, однако этот факт имеет лишь предположительный статус, поскольку опирается на единственный источник и допускает ложное срабатывание. Критическим пробелом здесь является отсутствие независимого подтверждения, и так как от него зависит сам факт реагирования, критичность этого пробела высока. Устранить его позволяет наблюдение другого физического типа, которое даёт высокий прирост знания и обладает высокой решенческой ценностью.
Положение. Системе известен район, в котором находится объект, но это знание подтверждено лишь частично, так как получено от первичного сенсора и может содержать ошибку координат. Поскольку для любого действия необходима точная локализация, её отсутствие образует пробел высокой критичности, который закрывается независимым измерением, дающим высокий прирост знания и высокую решенческую ценность.
Тип объекта. Относительно типа объекта существует лишь гипотеза, статус которой остаётся неопределённым, потому что она построена на одном наборе признаков, а несколько классов объектов обладают сходными характеристиками. Недостающим звеном является диагностический признак, позволяющий различить эти классы; критичность такого пробела средняя, и его закрытие через другой канал наблюдения даёт средний прирост знания при средней решенческой ценности.
Поведение. Траектория объекта наблюдается и частично подтверждена временным рядом измерений, однако в этом ряду есть пропуски, из-за которых полная динамика движения остаётся неизвестной. Этот пробел имеет среднюю критичность и устраняется продолжением наблюдения, которое даёт средний прирост знания и обладает средней решенческой ценностью.
Намерение. Намерение объекта неясно, и его статус определяется как неизвестный, поскольку единственным источником суждения служит контекст, допускающий несколько объяснений одного и того же поведения. Критическим пробелом здесь оказывается смысл наблюдаемого поведения, критичность которого высока; для его устранения необходимо сопоставить историю наблюдений с контекстом, что даёт высокий прирост знания и имеет очень высокую решенческую ценность, так как именно намерение отделяет безобидный объект от угрозы.
Угроза. Угроза оценена предварительно и носит вероятностный характер, поскольку опирается на совокупность данных, в которой известны не все признаки. Именно эта оценка служит основанием решения, и потому связанный с ней пробел имеет очень высокую критичность, а закрыть его можно лишь последовательным устранением приоритетных пробелов по всем остальным элементам картины, что даёт очень высокий прирост знания и очень высокую решенческую ценность.
Состояние собственных средств наблюдения. Состояние собственных сенсоров и каналов известно лишь частично и может меняться, поскольку единственным источником сведений о нём является самодиагностика, а сами средства способны деградировать незаметно для оператора. Неизвестной в этом случае оказывается фактическая способность системы наблюдать ситуацию, и критичность такого пробела очень высока, так как от неё зависит достоверность всей картины. Устраняется он постоянным контролем состояния средств наблюдения, который даёт очень высокий прирост знания и обладает очень высокой решенческой ценностью.
Главное отличие такой матрицы от обычного перечня данных заключается в том, что каждый пробел в ней получает не только описание, но и оценку решенческой ценности, то есть меру того, насколько его устранение способно повлиять на выбор действия.
6. Неизвестное должно быть ранжировано
Система не должна стремиться устранить всё неизвестное, поскольку такая цель недостижима и лишена практического смысла, а стремление к ней лишь расходует время и ресурсы, которых в условиях угрозы всегда недостаточно. Неизвестное необходимо разделить по меньшей мере на четыре категории: некритическое, важное, критическое для решения и критическое для способности системы понимать происходящее.
Последняя категория заслуживает особого внимания, так как неизвестный параметр объекта нередко оказывается менее опасным, чем неизвестное состояние собственного сенсора. Если система не понимает, насколько хорошо она в данный момент наблюдает среду, сомнение распространяется уже не на отдельный элемент, а на всю картину целиком. Отсюда следует принцип, согласно которому достраивается не всё неизвестное, а прежде всего то, которое способно изменить решение либо поставить под вопрос достоверность всей системы.
7. Решенческая полнота
Понятие полной картины требует уточнения, поскольку абсолютно полной картины на практике не существует, и, что не менее важно, для действия она не требуется. Для практических целей достаточно иного состояния, которое мы предлагаем называть решенческой полнотой.
Решенческая полнота — это такое состояние ситуационной картины, при котором оставшаяся неопределённость уже не способна существенно изменить выбранное решение.
Это понятие задаёт важнейший критерий остановки, благодаря которому система не собирает информацию бесконечно, а способна определить момент, когда дальнейшая достройка перестаёт влиять на действие и лишь отнимает время, необходимое для его выполнения.
8. Две карты
Из изложенной логики вытекает необходимость вести одновременно две карты, каждая из которых отвечает на собственный круг вопросов.
Карта внешней ситуации описывает то, что существует, где оно находится, что происходит и каким образом развивается событие.
Карта эпистемического состояния системы описывает, что подтверждено, что лишь предполагается, что противоречиво и что неизвестно, какие сведения раньше считались надёжными, но утратили это качество, какие области система сейчас видит плохо и каким собственным каналам она больше не может доверять.
Если первая карта описывает мир, то вторая описывает качество знания о мире, и именно взаимодействие этих двух карт создаёт основу для системы наблюдения, которую можно назвать интеллектуальной в строгом смысле слова.
9. Память прошлых случаев
На этом этапе особое значение приобретает искусственный интеллект, который способен сопоставлять текущую ситуацию с большим массивом предшествующих эпизодов. Однако такой поиск должен строиться не столько на внешнем сходстве объектов, сколько на структурном сходстве ситуаций, то есть на том, какие признаки появились первыми, а какие позже, какие сенсоры ошибались, какие сочетания признаков оказались значимыми, как менялось поведение объекта и какой сценарий в итоге реализовался.
Так формируется память случаев, благодаря которой новая ситуация рассматривается не изолированно, а в ряду накопленной истории аналогичных процессов, что позволяет системе опираться не только на то, что она видит сейчас, но и на то, чем подобные эпизоды заканчивались прежде.
10. Прогноз как инструмент наблюдения
Память прошлых случаев служит основой для прогноза, задача которого, однако, состоит не в поиске единственного «правильного» будущего. Система должна формировать несколько возможных продолжений событий — наиболее вероятное, альтернативное, а также редкое, но потенциально критическое, — поскольку именно последнее чаще всего упускается при линейном подходе к оценке угрозы.
Сформированный прогноз затем используется для управления наблюдением, и система задаёт себе вопрос о том, какой следующий признак позволит различить эти сценарии. Тем самым прогноз перестаёт быть конечным продуктом анализа и становится механизмом выбора следующего наблюдения.
11. Ценность следующего наблюдения
Этот элемент является одним из ключевых в предлагаемой модели, поскольку не всякое дополнительное наблюдение одинаково полезно. Для каждого возможного наблюдения необходимо оценивать, насколько оно уменьшит критическую неопределённость, способно ли оно изменить решение, сколько времени и ресурсов потребует, насколько надёжен источник и будет ли результат получен вовремя.
Предположим, что один способ наблюдения даёт почти исчерпывающий ответ через десять минут, тогда как другой, менее точный, позволяет получить результат через пять секунд. Если решение необходимо принять в течение двадцати секунд, первый способ при всей своей точности оказывается практически бесполезным. Поэтому система должна выбирать не наиболее точное наблюдение, а наиболее ценное наблюдение в текущих условиях.
12. Функция искусственного интеллекта
Роль ИИ в такой системе можно сформулировать достаточно строго: он должен непрерывно выбирать такое следующее наблюдение, которое с учётом времени, доступных ресурсов, надёжности источника и ожидаемого прироста знания наиболее эффективно уменьшает неопределённость, критическую для решения.
Подобная функция существенно отличается от классификации объектов, которую обычно связывают с применением ИИ в системах наблюдения, поскольку здесь он становится механизмом управления последовательностью познания, определяющим, что и в каком порядке система должна узнать.
13. Мониторинг собственной гипотезы
Если обычный мониторинг следит за объектом, то мониторинг интеллектуальный должен следить ещё и за той моделью объекта, которую система построила. Система постоянно проверяет, подтверждается ли существующая гипотеза, возникло ли противоречие, исчез ли важный признак, появилась ли новая информация, изменились ли вероятности сценариев и не образовался ли новый критический пробел.
Таким образом, система наблюдает не только за окружающей средой, но и за состоянием собственного понимания этой среды, что позволяет ей своевременно замечать момент, когда прежние выводы перестают соответствовать действительности.
14. Коррекция вместо накопления
Новая информация не обязательно подтверждает сложившуюся картину и нередко способна её разрушить. Если появился сильный противоречащий признак, система должна быть способна снизить доверие к своему предыдущему выводу, а не встраивать новый факт в прежнюю схему вопреки его смыслу.
Следовательно, зрелая система не ограничивается добавлением новых сведений к уже имеющимся, а пересобирает картину заново всякий раз, когда этого требуют поступившие данные. Это положение имеет принципиальное значение, поскольку интеллектуальная система должна уметь не только подтверждать собственные гипотезы, но и отказываться от них.
15. Контроль собственной слепоты
Наиболее опасная ситуация возникает тогда, когда источник проблемы находится уже не во внешнем мире, а в самом аппарате наблюдения: сенсор деградировал, связь нарушилась, возникла слепая зона, данные начали запаздывать или источник стал выдавать нестабильные результаты. В этом случае система должна распознать, что изменилось не только внешнее пространство, но и её способность это пространство видеть.
Данную функцию можно определить как контроль собственной слепоты. Она требует непрерывного анализа качества всей системы наблюдения, поскольку сбой, который остаётся незамеченным, опаснее любого известного пробела: система продолжает доверять картине, основания которой уже утрачены.
16. Потеря сенсора меняет пространство знания
Исчезновение одного из каналов нельзя рассматривать только как техническую потерю, поскольку вместе с ним меняется пространство доступного знания. Система должна пересчитать, какие сведения стали недоступны, какие выводы лишились части подтверждений, какие пробелы, прежде считавшиеся некритическими, стали критическими, какие перекрёстные проверки оказались невозможны и какие альтернативные каналы способны хотя бы частично компенсировать утрату.
Иными словами, деградация сенсора должна автоматически изменять эпистемическую карту системы, чтобы решения принимались с учётом того, что система теперь знает меньше, чем знала минуту назад.
17. Полный цикл
С учётом изложенного полный механизм работы системы достройки выглядит следующим образом.
1. Определение возможного решения, то есть того действия, которое потенциально потребуется выполнить.
2. Определение необходимого знания, без которого такое решение не может быть принято обоснованно.
3. Построение текущей картины, отражающей то, что известно в данный момент.
4. Определение разрыва между необходимым и имеющимся знанием.
5. Ранжирование пробелов по степени их влияния на решение.
6. Оценка вариантов достройки, позволяющая выбрать способ наблюдения, который даст наибольший прирост знания с учётом времени и ресурсов.
7. Новое наблюдение, в ходе которого система получает дополнительное свидетельство.
8. Пересборка эпистемической карты, фиксирующая, что теперь подтверждено, что опровергнуто и что стало более неопределённым.
9. Пересмотр прогноза с учётом изменившихся вероятностей сценариев.
10. Контроль собственной слепоты, то есть проверка того, не изменилась ли способность системы наблюдать ситуацию.
11. Проверка решенческой полноты, которая показывает, способна ли оставшаяся неопределённость изменить решение.
Если оставшаяся неопределённость способна повлиять на решение, цикл продолжается; если нет, картина признаётся достаточной для действия.
18. ИИ как машина управления незнанием
Изложенная модель позволяет дать более точное определение роли ИИ, который в такой системе является не машиной обработки данных, а машиной управления незнанием. Его задача состоит не в том, чтобы знать всё, а в том, чтобы различать известное и неизвестное, понимать значимость неизвестного, находить наиболее ценный способ его уменьшения, пересматривать картину после получения новой информации и прекращать дальнейшее наблюдение тогда, когда достигнута решенческая полнота.
Поэтому главным продуктом ИИ становится не максимальный объём данных, а управляемое сокращение неопределённости, значимой для решения.
19. От наблюдающей системы к исследующей машине
В такой конструкции система начинает действовать по логике исследователя, который не собирает всё подряд, а формулирует вопрос, определяет, чего ему не хватает, выбирает способ проверки, получает результат, корректирует гипотезу и лишь после этого задаёт следующий вопрос.
Именно поэтому Матрица достройки меняет статус всей системы, превращая её из наблюдающей машины в исследующую, для которой каждое наблюдение является не случайным сбором сведений, а осмысленным шагом в последовательном познании ситуации.
20. Новый тип превосходства
На этом уровне технологическое превосходство уже нельзя сводить к характеристикам отдельного прибора. Две системы могут располагать сопоставимыми сенсорами, однако одна из них будет лишь получать большой поток данных, тогда как другая будет понимать, что в этих данных важно, какие пробелы критичны, чему нельзя доверять, какое наблюдение требуется следующим и в какой момент информации становится достаточно.
Вторая система получает преимущество даже в том случае, если ни один из её сенсоров не превосходит сенсоры противника, и поэтому можно говорить о возникновении нового типа преимущества — превосходства в достройке ситуационной картины.
21. Значение за пределами противодействия беспилотникам
Противодействие беспилотникам является лишь наиболее наглядным случаем применения описанной логики, которая в равной мере действует в криминологии, разведке, кибербезопасности, промышленной диагностике, медицине и научном исследовании. Во всех этих областях существует одна и та же фундаментальная проблема: отдельный источник даёт лишь фрагмент реальности.
Поэтому задача состоит не в том, чтобы получить как можно больше данных, а в том, чтобы правильно определить, какого знания не хватает именно сейчас для принятия следующего решения.
Заключение
Испытания, проведённые XVIII воздушно-десантным корпусом, наглядно демонстрируют изменение инженерной логики, при котором различные сенсоры рассматриваются как носители разных частей картины, а главной задачей становится их объединение в представление ситуации, пригодное для принятия решений. Однако следующим шагом должно стать уже не объединение данных, а переход к системам, способным оценивать собственное состояние знания.
Матрица достройки ситуационной картины предлагает рассматривать наблюдение как последовательное устранение критических дефицитов знания относительно конкретного решения. Система, построенная на этом принципе, одновременно ведёт карту внешней ситуации и карту собственного эпистемического состояния, благодаря чему она знает, что подтверждено, что лишь предполагается, где существует противоречие, что остаётся неизвестным, какой пробел критичен, какое следующее наблюдение имеет наибольшую решенческую ценность и в какой момент дальнейшее наблюдение уже не способно изменить решение.
В такой системе ИИ получает принципиально иную функцию, поскольку от него требуется не увидеть всё, а понять, чего именно не хватает до достаточного знания. Поэтому главный принцип предлагаемой модели может быть сформулирован так: не собирать всё, а достраивать критически недостающее, — тогда как критерием завершения работы системы служит не абсолютная полнота, а решенческая полнота.


